


農業を工学的アプローチで支える研究
オンエアレポート
 2026.11.12
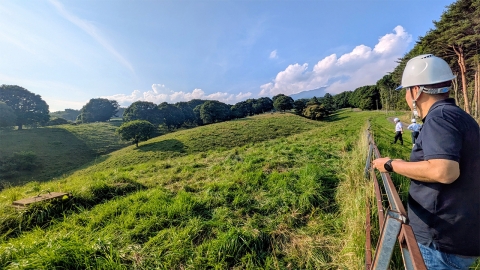 今回は、こちらに注目します。
「農業を工学的アプローチで支える研究」
今回のイノベーターは、東京工科大学 工学部の黒川弘章教授にお話を伺います。
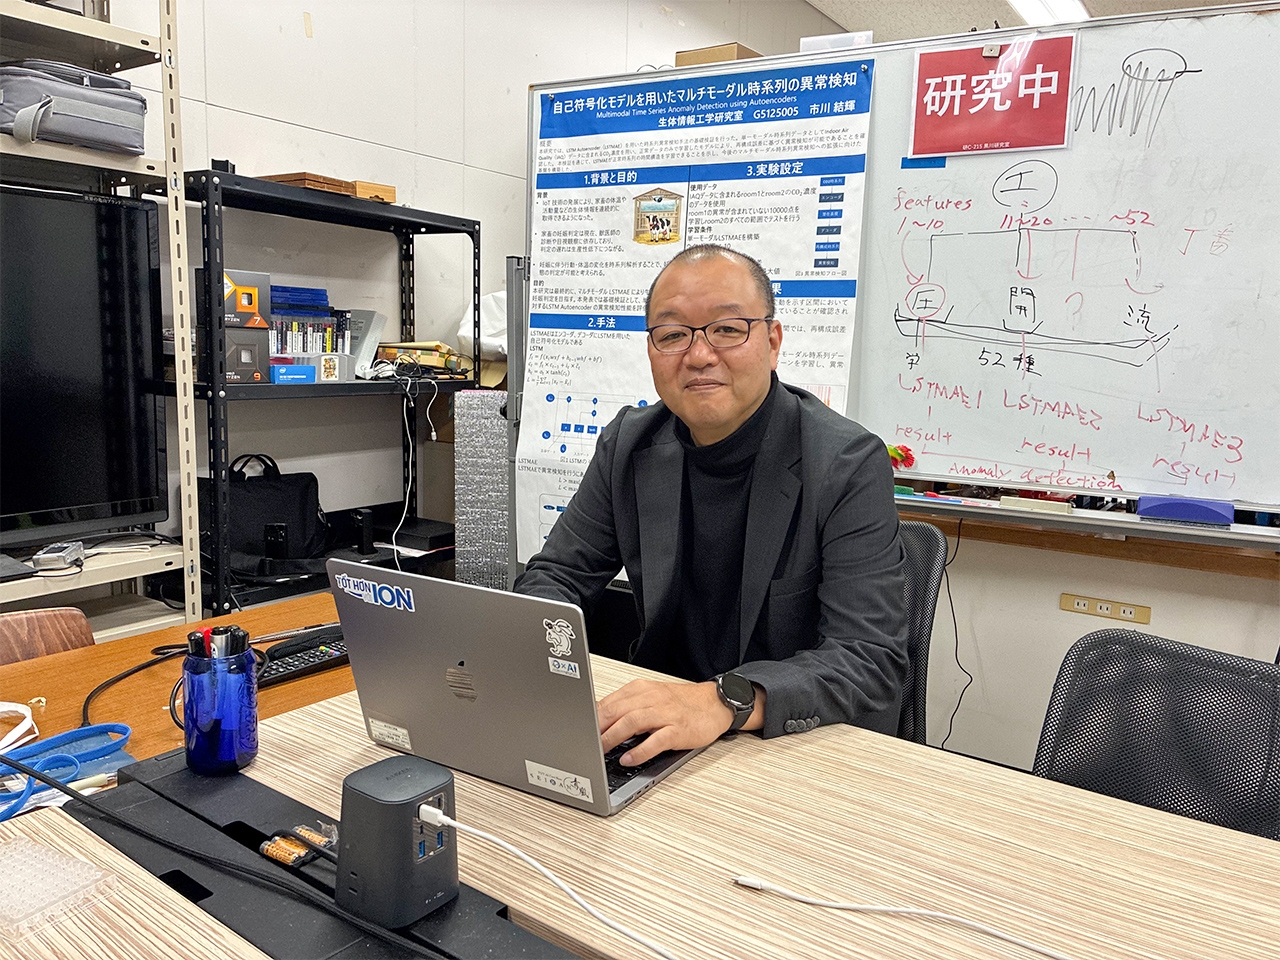
「農業を工学的アプローチで支える研究」は、東京工科大学と農研機構の共同研究です。
―――こちらの研究について詳しく教えてください
農業の中でも畜産に注目して、スマート畜産の実現に向けて取り組んでいます。
我が国では少子高齢化で働き手が不足する中で食糧自給率の向上が求められています。
そのためには省力化が必要で、さらに生産性を高めていかないといけません。
生産性を高めるためには機械化で作業効率を上げるだけではなくて、
野生動物による食害、特にシカの食害が無視できないレベルで深刻なので、この対策も必要です。
この共同研究では、これらの課題をロボットやセンサ技術などの工学的なアプローチで解決します。
私はロボットやセンサの専門家ではないので、いろんな分野の専門家とチームを組んでやっています。
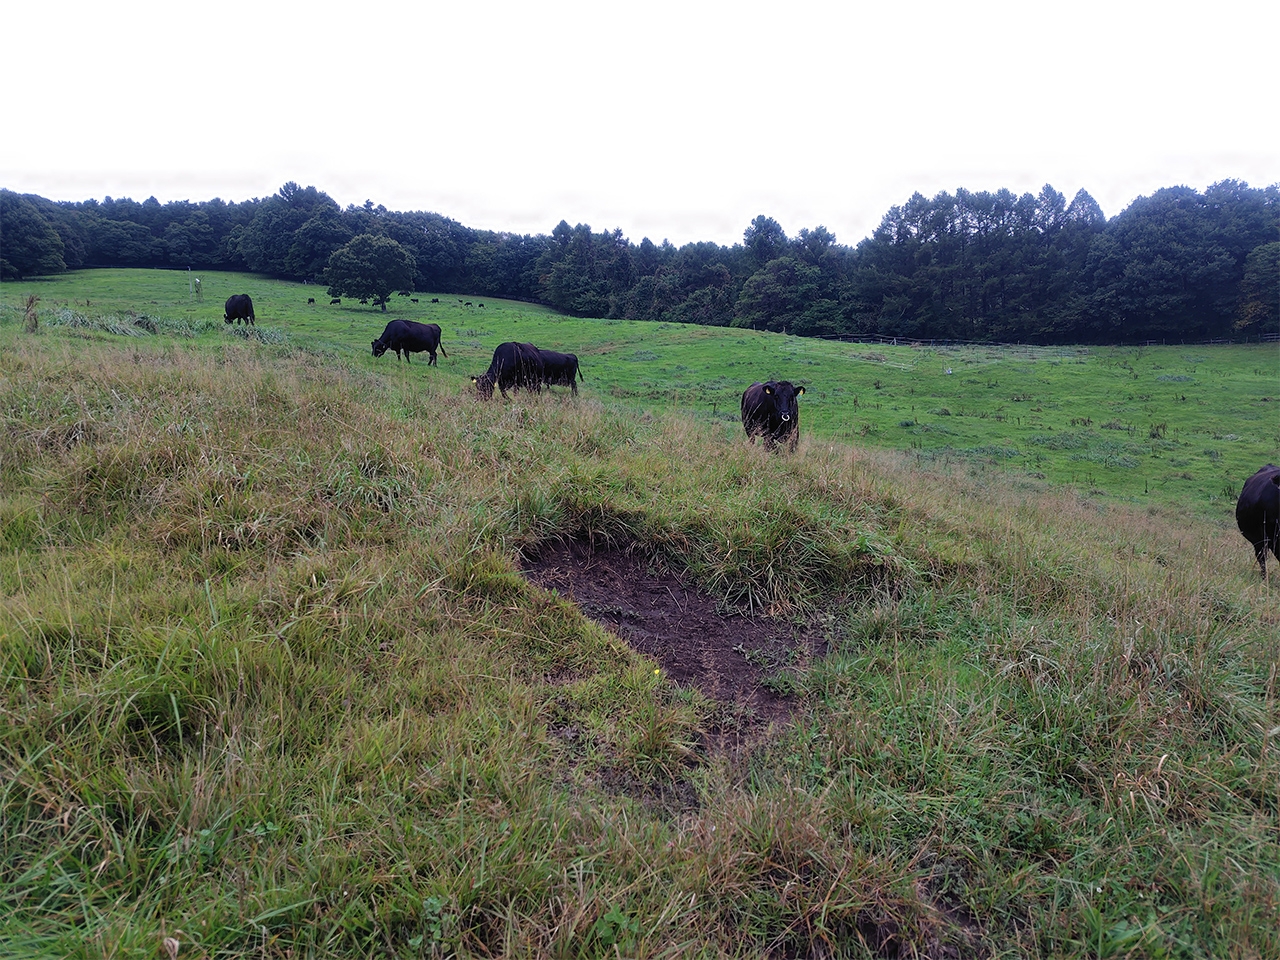
こちらの研究は、まだ始まったばかりということです。
―――現状、どのような取り組みを考えていますか?
急峻な地形を含む中山間地の放牧地で自由に動き回れるロボットを作ることが基本です。
牧場は急傾斜地だけでなく、電源がなかったり、通信状態が悪かったりで、
ロボットにとっては過酷な環境なのですが、それを解決する仕組みを作っています。
これができると、人間の代わりに見回りをしてくれるロボットとして省力化に役立ちますし、
見回り中のアクシデントに対応してくれたり、牛を特定の場所に誘導してくれる機能も実現できるかもしれません。
また、コンピュータの中に牧場を再現して、
ロボットの見回りや牧場内に設置したセンサで集めたデータを反映させていくことで、
牧場全体をモニタリングできるようにします。
多少のタイムラグはありますが、
どこからでも牧場全体を見渡すことができるようになるので牧場の管理が楽になります。
―――こちらの研究をされていて、どのようなことを感じていますか?
全ての産業に共通することだと思いますが、
工学的アプローチというのは現場の作業を大きく変える力があるんだと思います。
たとえば、稲作も機械化でかなりの省力化が実現しています。
スマート畜産については、今年度からスタートした共同研究で、
まだ、始まったばかりで、気づきや感じるところまで進んでないのですが、
これから研究が進むにつれて、さまざまな気づきがあるのではないかと思います。
―――こちらの研究は、どのような可能性があるとお考えですか?
これまでの歴史の中で工学は課題解決を超えて世の中に大きな変革をもたらしてきました。
たとえば、インターネットもそうですし、最近ではAI技術の進展が社会に大きな変化をもたらしつつあります。
そのような意味で、農業分野における工学の貢献も、単に問題を解決するだけではなく、
大きな変革につながる可能性を秘めているのではないかと思います。
農家さんの省力化につながる可能性がある研究、これからも応援しています。


